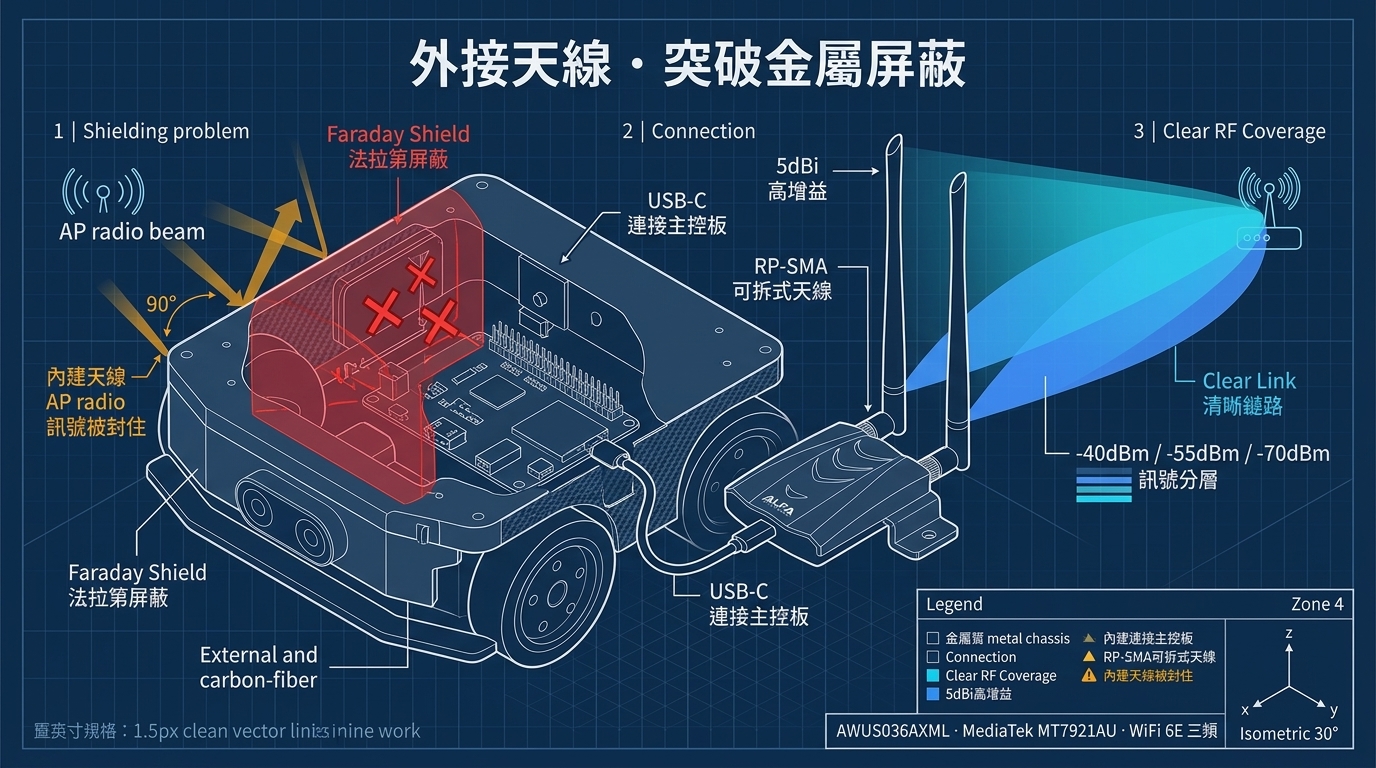
適用平台:Ubuntu 22.04 / 24.04 上的 ROS 2 Humble 開源機器人開發平台(AMR、人形、四足等) 引導硬體:ALFA AWUS036AXML(MediaTek MT7921AUN 晶片,原生核心支援) 本篇定位:本方案為開源學術平台 bench-test 評估,非商用成品之官方支援。
前言:你的機器人是不是「一進車間就失聯」?#
做過機器人開發的朋友應該都有這種經驗:實驗室裡一切正常,一旦把 AMR(自走式機器人)開進金屬貨架、鋁製測試倉、或裝了碳纖維外罩的場域,畫面變成「節點時好時壞」、「指令延遲幾百毫秒」、「rviz2 地圖一閃一閃」,嚴重的直接斷線必須重啟 agent。
這篇文章要用物理層 → 中介軟體層 → 設定層三個角度,陪你一步步把這個「斷網與延遲」問題拆乾淨,並示範如何用**外接高增益天線的 USB 網路卡(AWUS036AXML)**突破金屬外殼屏蔽,讓 ROS 2 的 DDS 即時節點同步恢復穩定。
如果你是第一次處理這類問題,強烈建議先跑過最後一章的「排障工作表」,再決定要不要動硬體。
1. 為什麼機器人一裝殼就斷線?金屬與碳纖維的「法拉第籠效應」#
1.1 法拉第籠(Faraday Cage)原理#
法拉第籠是一個導電外殼,外部的電磁波會在導體表面產生感應電流,使內部電場被削弱乃至隔離。機器人外殼只要是連續的金屬導體(鋁合金、鋼板、鋅合金)或導電性碳纖維,就會形成接近封閉的屏蔽體。
關鍵點:
- 屏蔽效果取決於連續性:縫隙、開孔、橡膠墊圈、接縫都會漏波,所以你的機器人有時還收得到,只是訊號被大幅衰減。
- 衰減量很可觀:單層金屬殼在 2.4GHz 下動輒衰減 -20dB 到 -40dB,5GHz 更嚴重(頻率越高,穿透越難)。
- 內建天線的位置最吃虧:主控板上的 PCB 天線或小型陶瓷天線通常貼在機殼內側,天線本體就在「籠子裡」,訊號要先穿過金屬殼再跟外界通訊——《不是干擾問題,是物理上出不來》。
1.2 碳纖維的誤解#
很多人以為碳纖維是「複合材料所以不擋訊號」,這其實是錯的。導電碳纖維(含碳布、碳板材)本質上依然是導體,對無線訊號同樣有屏蔽效果,只是因為不是完美連續導體,衰減比鋁合金略輕,但仍足以讓內建 Wi-Fi 天線收不到穩定的封包。
1.3 常見的「假排障」方向#
遇到場域斷線,很多團隊第一個反應是:
- 一直重啟 agent 或改 ROS 2 的 QoS 參數 → 治標不治本,訊號弱時重啟也沒用。
- 換一台貴的內建網路卡主機板 → 換湯不換藥,只要天線還在殼內,問題就還在。
- 把 AP(無線基地台)功率調到最大 → 效果有限,鏈路的雙向性(uplink/downlink)同受屏蔽影響。
正確的第一步,是把天線物理上移出屏蔽殼。這正是外接網路卡的價值所在。
2. 外接雙 RP-SMA 5dBi 高增益天線,為何能改善 DDS 即時同步?#
2.1 先認識 ROS 2 的 DDS#
ROS 2 底層中介軟體採用 DDS(Data Distribution Service) 標準,Humble 預設的 RMW(ROS Middleware)實現是 FastDDS,也可切換到 CycloneDDS。DDS 做三件事:
- Discovery(探索):節點透過 RTPS discovery 協定互相找到對方(以 UDP multicast 發送)。
- Pub/Sub 資料流:發佈者(publisher)把資料拆成 RTPS 封包送給訂閱者(subscriber)。
- 可靠度管理:QoS 決定資料是「盡力送(BEST_EFFORT)」還是「可靠送達(RELIABLE)」,以及心跳(Heartbeat)、ACK 等流量。
白話文:ROS 2 的每一個 topic、service、action,背後都是一堆即時 UDP 封包。這些封包對網路品質(延遲、掉包、抖動)極度敏感。
2.2 訊號弱時,DDS 會發生什麼事?#
| 網路症狀 | DDS 層的具體影響 |
|---|---|
| RSSI 低(-75dBm 以下) | Discovery 封包遺失 → 節點互相找不到,ros2 node list 時有時無 |
| 封包掉包 | RELIABLE 的 topic 不斷重傳(Heartbeat/ACK 迴圈)→ 延遲暴增、CB 回呼堆積 |
| 抖動(Jitter) | sensor_msgs(LaserScan、PointCloud2、影像)時間戳錯亂 → 定位與導航抖動 |
| 瞬間斷線 | 整個 agent 的 node 全部失聯 → 需要重啟,韌性(resilience)歸零 |
關鍵理解:DDS 的 discovery 與 reliability 機制建立在「幾百 ms 內就要來回的即時封包」之上。Wi-Fi 不是有線網路,它會重送、會退避(backoff),一旦訊號在 -70dBm 以下且伴隨金屬屏蔽,節點同步就像在暴風雨中對講機——不是不能用,是不可靠。
2.3 為什麼「外接天線」是解方:把天線擺出籠子外#
AWUS036AXML 的設計剛好打中這個痛點:
- 雙 RP-SMA 母座 + 隨附雙 5dBi 外接全向天線:你可以在機器人外殼鑽孔或利用現有孔位,把天線裝在機殼外側,讓輻射面朝外。這是「實體上把天線移出法拉第籠」最直接的作法。
- 5dBi 增益:高於筆電內建 PCB 天線(通常僅 1–2dBi),在干擾場域中有效提升了有效輻射功率(EIRP)與接收靈敏度。
- 可更換/可升級:萬一全向天線還不夠,可換成高增益定向天線(例如 9dBi 平板天線)指向場域中的 AP,做定向長距離部署。
實務小提醒:外接天線自己也要注意「天線本體 + 同軸線」不貼緊金屬機殼,否則等效於又把天線裝回籠子裡。出線孔如果很小,別忘了用橡膠套圈避免同軸線被銳角割傷。
2.4 你要怎麼驗證「改善有效」?#
在改硬體前後,各做一次 30 秒的量測,留下數字證據:
# 在機器人上 (ROS 2 端) 觀察無線訊號品質
iw dev wlan0 link                 # 看 RSSI
watch -n1 "iw dev wlan0 link | grep -E 'signal|tx bitrate'"

# 或用更簡潔的方式看訊號強度等級(每隔1秒印出)
while true; do
  iw dev wlan0 link | grep signal; sleep 1
done
建議記錄三組資料:
- 實驗室(無屏蔽、近距離)— 基準值
- 金屬倉內、內建天線 (改造前)
- 金屬倉內、外接天線(改造後)
如果改造後 RSSI 從 -78dBm 回到 -58dBm 以上,又輔以下面的 DDS 壓力測試,你就有客觀證據證明「不是心理作用」。
3. ROS 2 環境下的網路最佳化:DDS 設定與頻段鎖定#
先講結論:硬體把天線移出殼外解決的是「訊號強度」;軟體設定解決的是「把有限的訊號用好」。兩者要一起做。
3.1 切換到 CycloneDDS 並設定組態檔#
Humble 的 FastDDS 預設在慢速網路上可以運作,但對於「點對點、機器人近場」場景,CycloneDDS 的 discovery 較精簡、預設參數較省頻寬,現場實驗常能獲得較低延遲。
安裝與套用:
# 安裝 CycloneDDS 的 RMW 實作
sudo apt install ros-humble-rmw-cyclonedds-cpp

# 啟動前設定環境變數
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
若要進一步降低背景廣播量、並把流量導向穩定的網段,建立 cyclonedds.xml:
<CycloneDDS>
  <Domain>
    <General>
      <MaxMessageSize>65500</MaxMessageSize>
    </General>
    <Internal>
      <Watermarks>
        <WhcHigh>100000</WhcHigh>
      </Watermarks>
    </Internal>
  </Domain>
</CycloneDDS>
export CYCLONEDDS_URI=file:///home/<user>/ros2_ws/cyclonedds.xml若仍想留在 FastDDS,可在
FASTRTPS_DEFAULT_PROFILES_FILE指定 profile,或直接採用 ROS 2 預設——重點是先穩定再談調校。
3.2 鎖定 Wi-Fi 頻段:5GHz 優先、關閉漫遊#
機器人場域最常見的干擾源是 2.4GHz:藍牙、微波爐、隔壁廠房的 AP。2.4GHz 只有 3 個不重疊通道且穿透性太好(互相打架),而 5GHz 通道較多、較乾淨。6GHz(Wi-Fi 6E)在乾淨環境下延遲最低,但如果你的 AP 是 6E 機種,優先鎖定 6GHz 也可行。
鎖定頻段的兩個層級:
① AP 端(最少動手): 在基地台上建立一個「僅 5GHz / 僅 6GHz」的專用 SSID,band_steering 關閉,讓機器人 RTK 只連這條乾淨通道。
② 機器人端(NetworkManager): 直接指定頻段,避免它自己漫遊到擁擠的 2.4GHz:
# 查看目前連線名稱
nmcli c

# 建立/調整連線, 鎖定 5GHz 頻段 (band a = 5GHz)
nmcli con mod <連線名稱> 802-11-wireless.band a

# 也可以鎖定特定通道與停用隨機 MAC (讓 AP 端辨識穩定)
nmcli con mod <連線名稱> 802-11-wireless.channel 36

# 重新啟動連線套用設定
nmcli con up <連線名稱>
③ 停用不必要的網路卡漫遊: 無線網路卡在訊號變弱時會嘗試換 AP,每次漫遊 = 幾百 ms 斷流 = DDS discovery 中斷。若場域只有單一 AP,優先鎖定它。
3.3 QoS 與 Topic 的實務取捨#
在 ROS 2 中,影像與雷射點雲建議使用 BEST_EFFORT(寧可掉一幀,不要整條管道卡住),導航制限與狀態機則用 RELIABLE。在訊號弱的 Wi-Fi 上,全 RELIABLE 會造成重傳風暴。
# 範例: 訂閱點雲時指定 BEST_EFFORT QoS
ros2 run your_pkg your_node --ros-args \
  -p sensor_qos:=best_effort
(RDI 應用、Sensor Data QoS 的完整對照表可參考 ROS 2 Humble 官方文件。)
3.4 檢查驅動與韌體:原生支援不等於不用更新#
AWUS036AXML 使用 MediaTek MT7921AUN 晶片,在 Ubuntu 22.04(Kernel 5.15+)/ 24.04 與 Kali 2025 皆為核心內建 mt7921u 驅動,隨插即用、不需編譯。但韌體(firmware)仍要確保新:
sudo apt update
sudo apt install linux-firmware firmware-misc-nonfree
sudo reboot

# 確認介面出現
ip link show            # 應出現 wlan0 或 wlan1
iw dev # 可列出無線介面支援邊界:AWUS036AXML 不支援 macOS(Intel 與 Apple Silicon 皆不支援)。若你的 ROS 2 開發主機是 Mac,請改用具備原生支援的 Linux 主機或 Linux 機器人控制器;本產品的任何排障流程都以 Linux 為前提。
4. 排障工作表:斷網與延遲標準檢查清單#
遇到「ROS 2 節點斷線 / 延遲」時,依序按下表檢查並記錄,作為向技術客服求助時最有效的資訊封包(Intake)。
Step 1:確認 OS 與網路卡狀態#
| 檢查項 | 指令 | 記錄欄 |
|---|---|---|
| 作業系統與核心 | lsb_release -a && uname -r | _____ |
| 無線介面存在 | ip link show / iw dev | _____ |
| 訊號強度(RSSI) | iw dev wlanX link | grep signal | ___dBm |
| 連線速率 | iw dev wlanX link | grep bitrate | ____ Mbps |
| 驅動有無 | lsmod | grep mt7921 | _____ |
Step 2:確認網路拓撲#
| 檢查項 | 選項 |
|---|---|
| AP 型號與頻段 | 2.4GHz / 5GHz / 6GHz |
| 機器人到 AP 距離 | ____ 公尺 |
| 中間是否隔金屬/碳纖維 | 是 / 否 |
| 天線位置 | 機殼內 / 機殼外 |
Step 3:DDS / RMW 檢查#
| 檢查項 | 指令 |
|---|---|
| 目前 RMW | echo $RMW_IMPLEMENTATION |
| CycloneDDS 組態檔 | echo $CYCLONEDDS_URI |
| 節點可否發現彼此 | ros2 node list(在多台機器上各自執行比對) |
| topic 是否有動態 | ros2 topic hz /your_topic |
Step 4:壓力測試(30 秒封包回報)#
# 在機器人端發布一個高頻 topic
ros2 run demo_nodes_cpp talker

# 在另一端訂閱並看實際頻率穩不穩
ros2 topic hz /chatter判定原則:
- 目標 30Hz 而實際只有 8–12Hz 且抖動大 → 多半是網路品質(檢查 RSSI、換天線位置)。
- RSSI 已 > -60dBm 但仍不穩 → 檢查 AP 通道干擾、頻段鎖定、DDS 設定。
- 兩個都正常仍斷線 → 檢查供電(高功率網路卡建議接獨立供電的 USB Port / Powered Hub,避免瞬間壓降)。
客服 Intake 資訊封包#
向技術支援求助時,請一次附上:OS+核心版號、網路卡型號、RSSI、bitrate、AP 頻段、天線位置、ros2 topic hz 輸出。這些資訊能讓客服直接定位到「硬體屏蔽問題」還是「組態問題」,大幅縮短來回時間。
5. 免責聲明與安全紅線#
本方案為開源學術平台 bench-test 評估,非商用成品之官方支援。
- 僅限你擁有所有權或已獲授權的開發設備進行測試,不代表任何機器人原廠之官方認證。
- 本文不涉及任何商用閉源機器人/無人機品牌的相容性宣稱;如你的平台為商用封閉系統,請洽原廠技術支援。
- 若你的開發平台涉足工業安全關鍵控制系統(Safety-critical control systems),請勿將本案的無線化改造直接套用於安全迴路,維持有線或既有安全通道。
- 請勿關閉作業系統安全防護(如 Secure Boot、防火牆)來遷就網路問題;本文全部設定均在安全防護開啟下運作。
結語與硬體建議#
金屬與碳纖維外殼造成的法拉第籠效應,是移動機器人無線化的第一道牆;把天線移出籠子(外接高增益天線)是投入產出比最高的一招。搭配 ROS 2 的 DDS 設定與頻段鎖定,讓節點同步恢復「即時且可靠」。
推薦硬體:ALFA AWUS036AXML(MediaTek MT7921AUN,Linux 原生免編譯核心支援、雙 RP-SMA 外接天線、Wi-Fi 6E 三頻,Kali / Ubuntu 隨插即用)。如果你偏好較舊但同樣成熟的 Realtek 方案,也可參考 AWUS036ACH(RTL8812AU,5GHz 雙天線),但需留意核心更新後的 DKMS 驅動編譯事項(我們會在另一篇文章詳細拆解)。
下一步:把這份排障工作表印出來,跟你的夾具、量測工具一起送進場域——資料治百病。