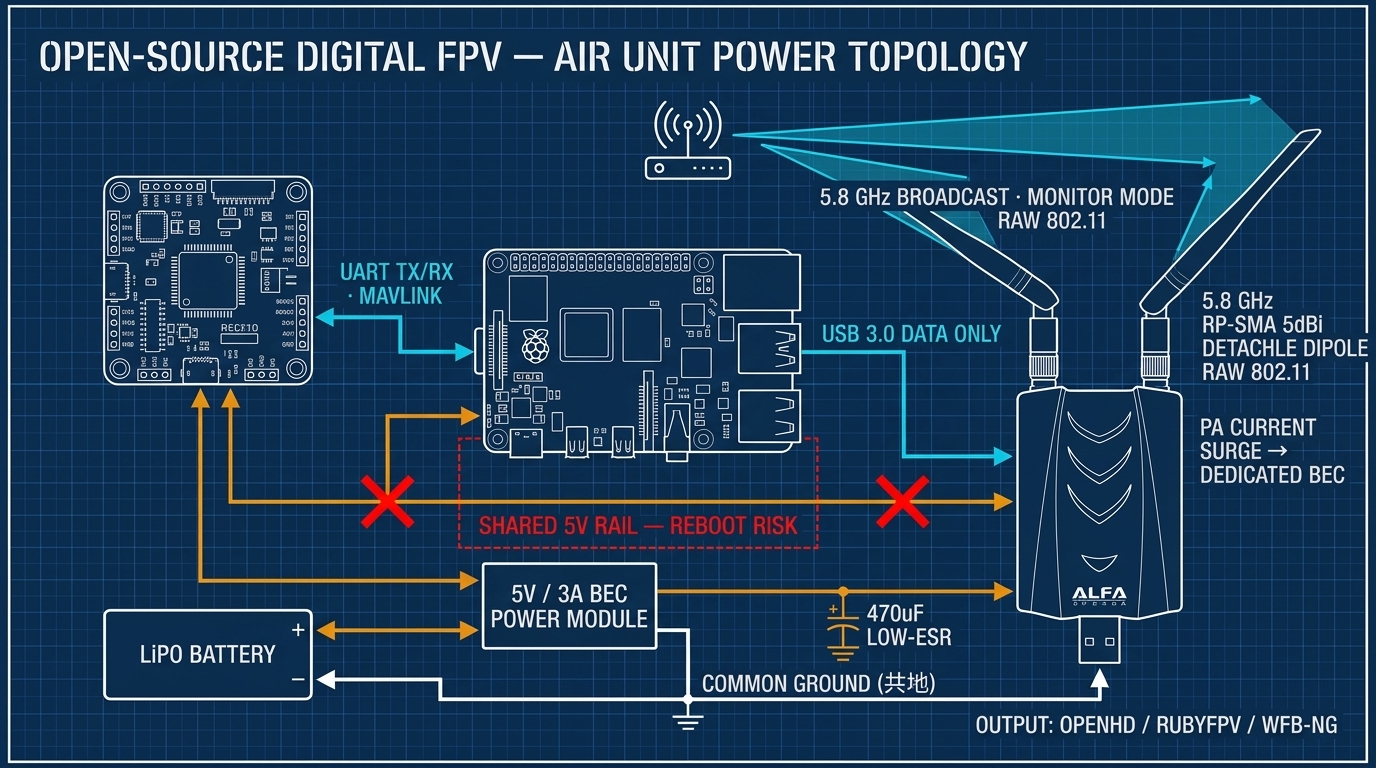
對應產品:ALFA AWUS036ACH(Realtek RTL8812AU,AC1200 雙頻、2×2 MIMO、高功率放大器) 適用讀者:開源數位圖傳(Open-Source Digital FPV)玩家、DIY 飛控整合、單板電腦(Raspberry Pi 等)機載方案開發者 文章目標:搞懂「監聽模式廣播 Raw 封包」的真正原理、三大開源圖傳協定的取捨,以及高功率網路卡在飛行器端「電流尖峰導致斷圖傳 / 飛控重啟」的物理原因與外部 BEC 正確接法,把最常踩的坑一次清乾淨。
免責聲明(請先讀)#
本文所述之 OpenHD、RubyFPV、WFB-ng 等開源圖傳方案,僅供 DIY / 開源平台之學術與工程開發評估(Bench-Test)用途;無官方技術支援,且不支援、亦不代表相容任何商用閉源無人機品牌(含 DJI 等)。使用任何無線電發射設備前,請務必遵守你所在地之射頻法規(頻段、發射功率上限、執照與登記規定),飛行安全與人畜安全由使用者自行負責。
開場:開源圈口中的「數位圖傳天花板」到底是什麼#
商用數位圖傳系統(如 DJI 的 O3 / O4 系列)以「開機即用、交握(Handshake)快速、畫面穩定」聞名,但代價是封閉協定、只能跟自家接收端配對、無法自行除錯。開源社群為了追求自己能掌握、延遲夠低、還能打長距離的數位影像鏈路,走出了另一條路——不要 WiFi 的「連線」,只要 WiFi 硬體去「廣播」。
今天的文章會依序拆解三件事:
- 為什麼開源高畫質圖傳需要把網路卡切進**監聽模式(Monitor Mode)**去廣播 Raw(原始)802.11 封包;
- 三大主流開源圖傳OpenHD vs. RubyFPV vs. WFB-ng 的架構、延遲表現與多天線 MIMO 優勢對比;
- 最常被忽略的供電防坑:為什麼高功率 USB 網路卡會讓圖傳瞬間黑屏、甚至害飛控重新啟動,以及獨立 BEC 外部供電的正確接法。
主角是 ALFA AWUS036ACH(Realtek RTL8812AU)——開源數位圖傳社群裡最常見的 USB 網路卡之一。
一、為什麼開源高畫質圖傳需要「監聽模式廣播 Raw 封包」?#
1.1 傳統 Wi-Fi 的「先握手、再傳輸」包袱#
你桌上的筆電連 WiFi 時,其實是一連串「社交禮儀」:
- 網路卡先掃描通道、找到 AP;
- 跟 AP 進行 802.11 連線交握(Association / Authentication),協商加密方式與金鑰;
- 透過 DHCP 取得 IP 位址;
- 之後每個資料封包都要經由 AP 轉送,並仰賴 ACK 確認、重送機制(Retransmit)與退避演算(Backoff) 維持可靠度。
這套流程對「上網」非常棒,但對飛行中的影像回傳有三個致命問題:
- 延遲不穩(Jitter):交握、ACK、退避都是「有空才做」的作業,延遲可能從 5ms 突然跳到 100ms 以上;
- 斷線重連是災難:飛行器只要離開連線範圍一瞬間,網路卡就進入「重連地獄」,圖傳可能中斷數秒;
- 必須有一位「AP」:固定主從架構,任何一端消失整條鏈路就報銷。
飛行員要的不是「順暢上網」,而是一個「極低且穩定延遲、單向、不怕斷頭」的傳輸管道。
1.2 開源圖傳的做法:不要連線,只要「廣播」#
開源數位圖傳把 WiFi 網路卡切進 監聽模式(Monitor Mode,RFMON),再用軟體直接用網路卡注入(Inject)未經連線交握的 Raw 802.11 資料封包,絲毫不進入 association / DHCP / ACK 流程——就只是「把封包丟上空中」。
這項技術的正式名稱是 WiFi Broadcast(wifibroadcast),最早源自 2.4GHz 類比時代的 OpenLRSng 等開源長距離遙控鏈路,後來在數位圖傳世代被 WFB-ng、OpenHD、RubyFPV 全面繼承。
切進 Monitor Mode 的意義是**「擺脫作業系統與協定棧的束縛」**:網路卡不再當「資料終端」,而是當「原始射頻收發器」,由你的圖傳軟體直接決定要送什麼、怎麼編碼、要不要重送。
1.3 廣播(Broadcast)帶來的三項根本優勢#
| 優勢 | 說明 |
|---|---|
| One-to-Many(一對多) | 飛行器一次廣播,不限數量的地面站都能同時收到——多名飛手 / 觀看者各帶一台接收端即可,不必像影音串流得架伺服器 |
| 延遲極低且可預期 | 少了逐封包 ACK 與退避,鏈路的延遲主要來自編碼與 FEC 計算,不再被 WiFi 的交握「抽樂透」 |
| 重建快速 | 飛行器不需要「重連」,只要每幀都重複廣播資料,地面站隨時加入就能隨時接上畫面 |
另外,開源圖傳普遍加入 FEC(向前錯誤更正,如 Reed-Solomon):把影像資料切成區塊、加上冗餘碼後一起廣播。即使空中掉了一點封包,地面站能在不解碼失敗的情況下直接補回——這是「單向廣播」能維持畫質的關鍵。
1.4 為什麼 RTL8812AU(AWUS036ACH)成了社群主流#
要用 WiFi 廣播技術當圖傳鏈路,網路卡本身得夠「聽話」,Realtek RTL8812AU 的受歡迎來自三件事:
- Monitor Mode + 封包注入支援極佳:這是歷經滲透測試社群千錘百煉的能力,開源圖傳同樣需要;
- 2×2 MIMO + 高發射功率:雙天線同時收發,讓空間分集與吞吐量都有餘裕,且在 5.8GHz 頻段能拉到兼具距離與畫質的組合;
- USB 3.0 介面:資料面不會成為瓶頸,5GHz 連線的傳輸速率可完整發揮。
ALFA AWUS036ACH 正是搭載 RTL8812AU、配備雙 RP-SMA 5dBi 可拆天線的代表性型號——但「高功率」這三個字,同時也是第三節供電問題的根源,請繼續往下讀。
二、OpenHD vs. RubyFPV vs. WFB-ng:三大開源圖傳協定對比#
2.1 WFB-ng:只管「把封包送出去」的底層鏈路引擎#
WFB-ng(Wideband FPV Next Generation) 是 OpenLRSng 之後獨立發展的開源專案,定位是**「無線資料鏈路框架」而非完整圖傳系統**——它負責把 乙太網/串列封包透過網路卡以 Wi-Fi 廣播方式送出去,不含地面站 UI、不含影像編碼。
- 底層架構:Linux 原生工具鏈(
wfb_tx/wfb_rx),將資料打進 Raw 802.11n 廣播封包,完全不進行 association; - MIMO:完整支援 2×2,可使用 MCS0–MCS15(40MHz 下可達雙流高傳輸速率),這是它相較於舊方案吞吐上的最大武器;
- 延遲量級:鏈路本身延遲極低(數毫秒等級),因為它只是一組「搬運工」;
- 適合誰:喜歡自己組裝整套系統的進階玩家、以及需要穩定低延遲點對點資料鏈路的機器人 / 無人車開發者(它也被大量用於非 FPV 的遙測與遙控任務)。
一句話:WFB-ng 是「引擎」,不是「整台車」。用它可以拉出媲美圖傳的黑科技鏈路,但影片編碼、OSD、地面站 UI 都要自己蓋。
2.2 OpenHD:把 WFB-ng 包成「整台車」的完整生態#
OpenHD 是目前開源數位圖傳社群最完整的「一站式」方案,在**飛行器端(Air)與地面站(Ground)**各提供整合的映像檔(Image)與開機設定。
- 底層架構:傳輸核心承襲自 Wifibroadcast → WFB-ng 一脈的開放廣播技術,上面再疊齊影像編碼、遙測(MAVLink / MSP)、RC 控制、OSD等現代圖傳該有的功能;
- 影片:支援 H.264 / H.265 硬體編碼,並相容高幀率追蹤攝影機(如 Pursuit Camera 的 120fps 需求),畫面品質可視訊源與頻道頻寬調整;
- 多資料流:影片 + 遙測 + 遙控指令可以同一條鏈路同時跑,不需額外數傳模組;
- MIMO:在 RTL8812AU 這類 2×2 網路卡上充分利用雙天線增益,延遲表現普遍落在 30–70ms 量級(端到端,實際依飛行器攝影機編碼延遲、頻道設定與干擾環境而異);
- 生態:社群活躍、文件齊全,地面站軟體(QOpenHD)跨平台,並支援 HDMI 類比眼鏡輸入,相容性最高。
一句話:OpenHD 是「買回家就能飛」的路線,適合想快速把整套開源數位圖傳跑起來的人。
2.3 RubyFPV(Ruby):開發者主導、輕量務實的另一條路#
RubyFPV(又稱 Ruby) 是社群開發者主導的另一個開源數位圖傳系統,走「夠用就好」的路線:
- 底層架構:同樣基於 5.8GHz WiFi 的廣播 / 監聽模式鏈路,飛行器端跑在 Raspberry Pi 等級的單板電腦上,影片由 CSI 攝影機或外接硬體編碼器提供;
- 延遲量級:與 OpenHD 同級(數十毫秒量級),著重「穩定」勝於「極限低延遲」,並內建 FEC 抗掉包;
- MIMO:於 RTL8812AU 上同樣能利用雙天線的空間分集增益,改善障礙物下的訊號穩定度;
- 地面站:提供跨平台的接收軟體,也支援以手機 / 平板當地面站顯示,適合輕裝出門的玩法;
- 定位:系統相對精簡、硬體要求務實,適合**想要更少設定選項、更接近「即插即用」**的使用者。
一句話:RubyFPV 是「輕、快、少囉嗦」的路線,硬體要求更務實。(註:各家專案演進速度快,實際功能以各官方儲存庫與文件為準。)
2.4 一張表看懂三個方案該怎麼選#
| 比較項目 | OpenHD | RubyFPV | WFB-ng |
|---|---|---|---|
| 定位 | 完整圖傳生態(Air + Ground) | 輕量圖傳系統 | 底層無線鏈路框架 |
| 底層鏈路 | Wifibroadcast / WFB-ng 體系 | 5.8GHz WiFi 廣播鏈路 | 原生的 Raw 802.11n 廣播框架 |
| 延遲量級(端到端) | 約 30–70ms(依硬體與設定) | 數十 ms 級 | 鏈路本身僅數 ms,其餘自理 |
| 2×2 MIMO | ✓(充分利用) | ✓(空間分集) | ✓(MCS0–MCS15 完整支援) |
| 影片編碼 | H.264 / H.265,支援高幀率追蹤攝影機 | H.264 / H.265(依編碼器) | 不含(需自行搭配) |
| 多資料流 | 影片 + 遙測 + RC 並行 | 影片 + 遙測 | 通用資料鏈路(可承載多種資料) |
| 上手難度 | 中(直接刷映像檔) | 中低 | 高(需自行組裝整條鏈路) |
| 適合誰 | 想整套快速起飛 | 輕裝、務實派 | 進階開發者 / 機器人專案 |
2.5 我們該用哪一個?#
- 第一次玩開源數位圖傳 → 選 OpenHD,映像檔刷了就能測,社群資源最多;
- 想要輕量化、硬體越少越好 → 試 RubyFPV;
- 你不是在飛無人機,而是在做機器人 / 遙控車的資料鏈路,或想徹底掌控每一層 → 用 WFB-ng 自己蓋。
不管選哪個,它們的共同底層硬體幾乎都是「一張能進 Monitor Mode 的 5GHz USB 網路卡」——也就是 AWUS036ACH 這類 RTL8812AU 掌管的領域。而最常讓新手翻車的不是軟體,是電力。
三、實戰避坑:高功率網路卡的電流尖峰與外部 BEC 供電#
3.1 常見症狀:圖傳「正常起飛 30 秒後開始閃黑屏,然後飛控重啟」#
開源圖傳社群最經典的求助文長這樣:
「我的 Pi + AWUS036ACH 在地上測都正常,一升空、一加速就斷圖傳;看日誌看到 USB disconnect,前後腳飛控就重啟了,我是不是買到卡王?」
這不是網路卡故障,是供電。 而「一升空才發生」是因為——推力大、馬達電流大、電池電壓開始被拉低,系統的**餘裕(Headroom)**剛好在那一瞬間見底。
3.2 物理原因:射頻功率放大器(PA)的「瞬間抽載」#
AWUS036ACH 內建高功率放大器(Power Amplifier,PA),這正是它能打遠的原因,但也正是耗電元兇:
- 規格標示:AWUS036ACH 最大耗電約 0.7A @ 5V;
- 但規格是「平均上限」:PA 在每個封包發射的瞬間、特別是高 MCS + 40MHz 頻寬 + 滿功率時,瞬時抽載的電流尖峰會明顯超過平均值的數百毫安甚至上千毫安;
- 當 USB 5V 供應跟不上這波尖峰:電壓瞬間跌落(Voltage Sag)→ 網路卡斷電重新列舉(dmesg 出現
usb 1-1: device descriptor read error/USB disconnect)→ 圖傳中斷。
如果這張網路卡跟飛控共用同一條 5V 電源軌(BEC),或直接吃機載電腦(Raspberry Pi)的 USB 連接埠,後果更嚴重:瞬間抽載讓整條 5V 軌道壓降(Brown-out),飛控 MCU 與伺服供電一同跌破工作電壓 → 飛控直接重新啟動。這不是玄學,是電源設計問題。
3.3 為什麼「高功率網路卡」特別要獨立供電#
Raspberry Pi 官方建議 Pi 3B+ / 4 需要 2.5A–3A(5V)電源供應器,Pi 5 甚至建議 5V/5A——這已經是「只養 Pi 自己」的預算。當你在 Pi 的 USB 連接埠上再掛一張高功率 AC 網路卡:
- Pi 的 USB 連接埠能提供的穩定電流有限,且要跟 Pi 本身搶 5V 電源;
- 飛行器上若整機只用一顆小 BEC 同時餵飛控 + Pi + 網路卡,功率預算幾乎必然爆表;
- 結論:高功率網路卡應「別吃 SBC 的 USB、別吃飛控的 BEC」,由獨立電源專責供電。
3.4 正確接法:獨立 BEC / UBEC 外部供電#
在飛行器端,把「電源」與「資料」分開,是整套系統穩定的關鍵。建議拓撲如下:
主電池 (LiPo 3S/4S/6S)
    │
    ├──▶ 飛控 ──▶ 電變/馬達
    │
    └──▶ 獨立 5V BEC / UBEC (≥3A, 預留電流餘裕)
                │
                ├──▶ 5V → AWUS036ACH 網路卡 (電源接頭, 例如隨附的 USB 線改由 BEC 供電)
                │
                └──▶ 5V → 機載電腦 (Pi) 主電源輸入 (5V/GPIO 電源腳)

資料面 (不承載電力):
  Pi (機載電腦) USB3 ── USB 線 ──▶ AWUS036ACH   (只走資料)
  Pi (機載電腦) UART ── 遙測線 ──▶ 飛控 (MAVLink / TX/RX)
重點守則:
- 獨立 BEC:選用額定 ≥3A(出廠建議留有 30% 以上餘裕)的 5V BEC / UBEC,從主電池取電,專責餵網路卡(進階可與 Pi 分開各自一顆);
- 共地(Common Ground):BEC 的負極、飛控負極、網路卡負極必須接在一起,避免地電位差造成訊號錯亂;
- 電源與資料分離:網路卡供電走 BEC 專線,不要用同一條 USB 線既供電又傳資料給高功率網路卡——USB 線的 5V 就是來自 Pi;
- 靠近網路卡加濾波:在網路卡電源輸入端並聯 470µF 低 ESR 電解電容(吸收 PA 瞬間抽載)+ 磁珠 / LC 濾波,把射頻瞬間雜訊擋在網路卡外;
- 地面端同樣適用:地面站若用筆電 USB 直供,務必用供電充足、有強固電源輸入的 USB 集線器(Powered Hub),別把地面網路卡插在筆電只有 500mA 的舊連接埠上。
3.5 錯誤接法(請直接避開)#
| ❌ 錯誤做法 | 後果 |
|---|---|
| 網路卡直接插 Pi 的 USB 連接埠,還要飛控一起供電 | USB 連接埠的 5V 與 Pi 共用,PA 一抽載,Pi 壓降 → 網路卡重列舉 + 飛控重啟 |
| 網路卡電源吃「飛控的 5V BEC」 | 飛控供電軌道被拖垮,遙控/姿態失效的瞬間最可怕 |
| 全部設備共用一顆 5A 以下的小 BEC | 功率預算爆表,各裝置互相搶電,莫名其妙重啟的溫床 |
| 用「一條 USB 線同時供電與傳資料」接高功率網路卡 | USB 線的 5V 來自 SBC,等於沒分離電源 |
3.6 驗證:用日誌與儀表留下證據#
改完供電後,請實際驗證(不驗證 = 等於沒修):
# 1) 確認網路卡介面與驅動狀態
lsusb                          # 應看到 0bda:8812 Realtek 裝置
iwconfig                       # wlanX 應顯示為 Monitor 模式 (圖傳設定下)

# 2) 觀察 USB 大量傳輸期間是否出現斷線日誌
dmesg -w | grep -iE "usb|disconnect|over-current"

# 3) 停用 RTL8812AU 的 USB 省電 (官方建議, 降低掉線機率)
sudo tee /etc/modprobe.d/8812au.conf <<'EOF'
options 8812au rtw_power_mgnt=0 rtw_enusbss=0
EOF
sudo reboot量測建議:用功耗計(USB Power Meter)或電錶在網路卡電源輸入端量測峰值電流;升空(馬達高負載)時系統若穩定啟動且
dmesg無disconnect,供電才算過關。若網路卡供電只能由 SBC 提供(地面站使用情境),請改用外部供電的 Powered USB Hub,道理完全相同。
四、採購與安裝前相容性確認工作表(客服 Intake 用)#
無論自用或向 yupitek 技術客服諮詢 AWUS036ACH(RTL8812AU),請先填完這張表,答案越完整,越能快速定位問題:
Step 1:基本環境#
| 檢查項 | 記錄欄 |
|---|---|
| 機載電腦(SBC)型號 | _____(如 Raspberry Pi 4B / 5) |
| 網路卡供電來源 | 獨立 BEC / SBC USB / 飛控 BEC(✔ 應選「獨立 BEC」) |
| 主電池電壓(S 數) | _____S LiPo |
| 圖傳軟體 | OpenHD / RubyFPV / WFB-ng |
| 核心版本 | uname -r:_____ |
| 驅動安裝方式 | 內建 / DKMS(aircrack-ng 或 morrownr 分支) |
Step 2:症狀定位(勾選符合者)#
- 圖傳升空後才斷、地上正常 → 供電預算或馬達電流影響(優先查 BEC 與共地)
-
dmesg出現USB disconnect/device descriptor read error→ 供電或 USB 線品質 - 飛控筆隨網路卡一起重新啟動 → 電源軌道共用(塊!立刻分離)
- 畫面雪花 / 方塊,但鏈路沒斷 → RF 訊號 / FEC 設定問題,與供電無關
- 只有特定頻道會斷 → 頻道干擾 / 射頻法規限制,嘗試換頻道
Step 3:供電改進對照(完成即回報)#
- 主電池 → 獨立 5V BEC(≥3A)→ 網路卡
- 獨立 BEC 負極與飛控 / Pi 共地
- 網路卡電源輸入端並聯 470µF 低 ESR 電容
- Pi USB 僅用於資料,不承載網路卡電力
- 已設定
rtw_power_mgnt=0 rtw_enusbss=0 - 升空全程
dmesg無disconnect,飛控未重啟
五、免責聲明與安全紅線(請務必遵守)#
- 本文所有內容僅供 DIY / 開源平台之學術與工程開發評估,請於合法授權與安全場域中進行測試,例如符合當地規定的遙控模型場地或開放場地。
- 無官方支援:OpenHD、RubyFPV、WFB-ng 皆為開源社群專案,無原廠技術支援,請依官方文件自行維護。
- 不支援 / 不代表相容任何商用閉源無人機品牌(含 DJI 等);使用商用系統請洽原廠。
- 發射功率、頻段與天線增益,請務必遵守所在地射頻法規(如通訊傳播相關管理辦法),超規格改裝可能觸法並危及飛行安全。
- 飛行安全優先:起飛前確認 RTH(返航)與 failsafe 設定、天氣與場地淨空;不要為了測試而關閉任何安全防護機制。
- 供電洩漏/短路風險:改接 BEC 與電源線時確實絕緣並上熱縮套管,飛行器震動環境下配件鬆脫是高發事故。
結語與硬體建議#
開源數位圖傳的「天花板」不只在協定:底層選對了(Monitor Mode 廣播 + FEC),介面選對了(OpenHD / RubyFPV / WFB-ng 三選一),硬體選對了(RTL8812AU 雙天線)、供電做對了(獨立 BEC)——整套系統才能真正穩定飛行。
推薦硬體:ALFA AWUS036ACH(Realtek RTL8812AU,AC1200 雙頻、2×2 MIMO、高功率放大器、雙 RP-SMA 5dBi 可拆天線、USB 3.0)。它是開源圖傳社群驗證最充分、文件最齊的 USB 網路卡之一;若要輕裝 / 免編譯驅動,同門的 AWUS036AXML(MT7921AUN)與 AWUS036ACHM(RTL8812AU 的 USB-C 版本)也是值得瀏覽的選項(但圖傳仰賴封包注入,而 AXML 的注入在 stock kernel 6.17 實測失敗,建議以 ACH 為主)——請記得,無論哪張,高功率網路卡「獨立 BEC 供電」這一步都不能省。
延伸閱讀:驅動安裝與核心更新排障的部分,我們在另一篇〈Kali Linux 核心更新後網路卡罷工?RTL8812AU 驅動 DKMS 編譯失敗與 Secure Boot 排障〉中有完整拆解。