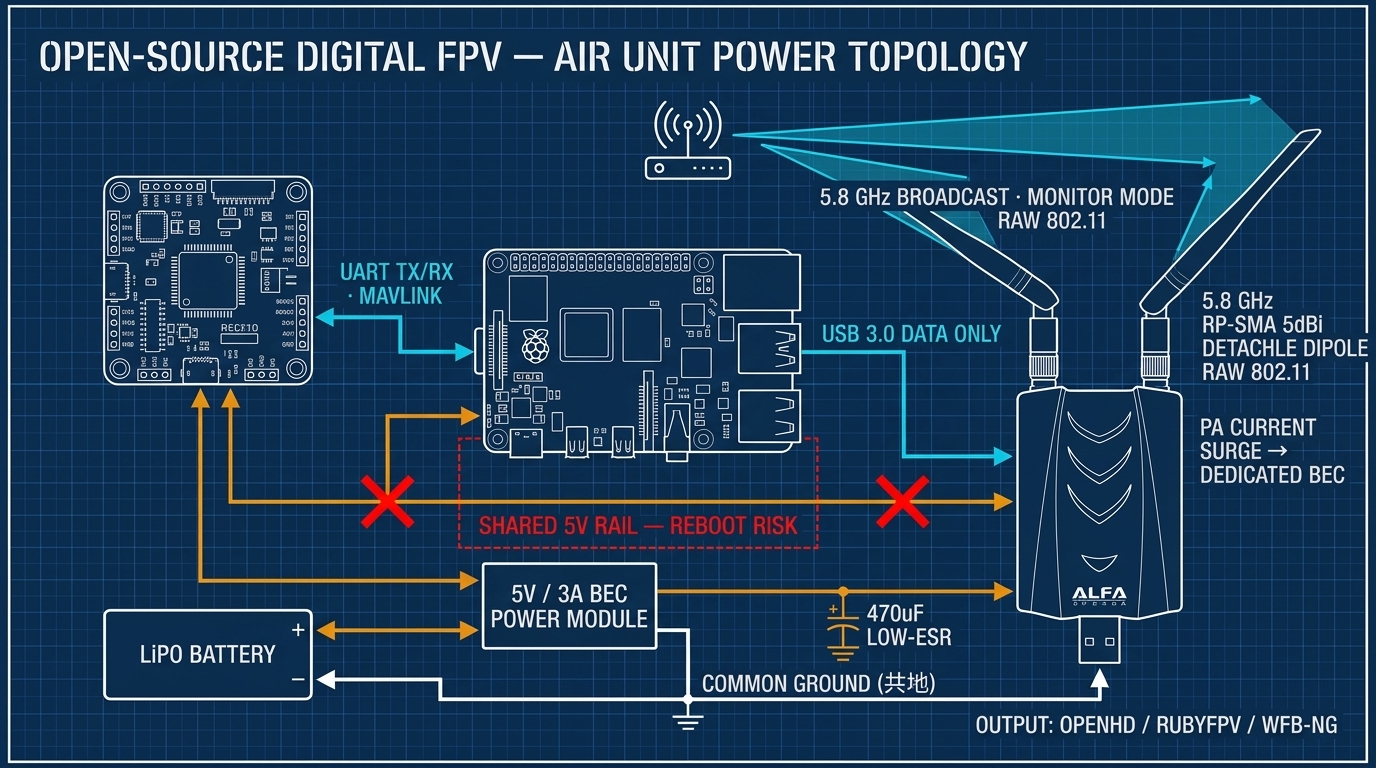
对应产品:ALFA AWUS036ACH(Realtek RTL8812AU,AC1200 双频、2×2 MIMO、高功率放大器) 适用读者:开源数字图传(Open-Source Digital FPV)玩家、DIY 飞控集成、单板电脑(Raspberry Pi 等)机载方案开发者 文章目标:搞懂「监听模式广播 Raw 数据包」的真正原理、三大开源图传协定的取舍,以及高功率网卡在飞行器端「电流尖峰导致断图传 / 飞控重启」的物理原因与外部 BEC 正确接法,把最常踩的坑一次清干净。
免责声明(请先读)#
本文所述之 OpenHD、RubyFPV、WFB-ng 等开源图传方案,仅供 DIY / 开源平台之学术与工程开发评估(Bench-Test)用途;无官方技术支持,且不支持、亦不代表兼容任何商用闭源无人机品牌(含 DJI 等)。使用任何无线电发射设备前,请务必遵守你所在地之射频法规(频段、发射功率上限、执照与登记规定),飞行安全与人畜安全由用户自行负责。
开场:开源圈口中的「数字图传天花板」到底是什么#
商用数字图传系统(如 DJI 的 O3 / O4 系列)以「开机即用、交握(Handshake)快速、画面稳定」闻名,但代价是封闭协定、只能跟自家接收端配对、无法自行除错。开源社区为了追求自己能掌握、延迟够低、还能打长距离的数字图像链路,走出了另一条路——不要 WiFi 的「连接」,只要 WiFi 硬件去「广播」。
今天的文章会依序拆解三件事:
- 为什么开源高画质图传需要把网卡切进**监听模式(Monitor Mode)**去广播 Raw(原始)802.11 数据包;
- 三大主流开源图传OpenHD vs. RubyFPV vs. WFB-ng 的架构、延迟表现与多天线 MIMO 优势对比;
- 最常被忽略的供电防坑:为什么高功率 USB 网卡会让图传瞬间黑屏、甚至害飞控重新启动,以及独立 BEC 外部供电的正确接法。
主角是 ALFA AWUS036ACH(Realtek RTL8812AU)——开源数字图传社区里最常见的 USB 网卡之一。
一、为什么开源高画质图传需要「监听模式广播 Raw 数据包」?#
1.1 传统 Wi-Fi 的「先握手、再传输」包袱#
你桌上的笔电连 WiFi 时,其实是一连串「社交礼仪」:
- 网卡先扫描通道、找到 AP;
- 跟 AP 进行 802.11 连接交握(Association / Authentication),协商加密方式与金钥;
- 通过 DHCP 取得 IP 地址;
- 之后每个数据包都要经由 AP 转送,并仰赖 ACK 确认、重传机制(Retransmit)与退避演算(Backoff) 维持可靠度。
这套流程对「上网」非常棒,但对飞行中的图像回传有三个致命问题:
- 延迟不稳(Jitter):交握、ACK、退避都是「有空才做」的作业,延迟可能从 5ms 突然跳到 100ms 以上;
- 断线重连是灾难:飞行器只要离开连接范围一瞬间,网卡就进入「重连地狱」,图传可能中断数秒;
- 必须有一位「AP」:固定主从架构,任何一端消失整条链路就报销。
飞行员要的不是「顺畅上网」,而是一个「极低且稳定延迟、单向、不怕断头」的传输管道。
1.2 开源图传的做法:不要连接,只要「广播」#
开源数字图传把 WiFi 网卡切进 监听模式(Monitor Mode,RFMON),再用软件直接用网卡注入(Inject)未经连接交握的 Raw 802.11 数据包,丝毫不进入 association / DHCP / ACK 流程——就只是「把数据包丢上空中」。
这项技术的正式名称是 WiFi Broadcast(wifibroadcast),最早源自 2.4GHz 模拟时代的 OpenLRSng 等开源长距离遥控链路,后来在数字图传世代被 WFB-ng、OpenHD、RubyFPV 全面继承。
切进 Monitor Mode 的意义是**「摆脱操作系统与协定栈的束缚」**:网卡不再当「数据终端」,而是当「原始射频收发器」,由你的图传软件直接决定要送什么、怎么编码、要不要重传。
1.3 广播(Broadcast)带来的三项根本优势#
| 优势 | 说明 |
|---|---|
| One-to-Many(一对多) | 飞行器一次广播,不限数量的地面站都能同时收到——多名飞手 / 观看者各带一台接收端即可,不必像影音串流得架服务器 |
| 延迟极低且可预期 | 少了逐数据包 ACK 与退避,链路的延迟主要来自编码与 FEC 计算,不再被 WiFi 的交握「抽乐透」 |
| 重建快速 | 飞行器不需要「重连」,只要每帧都重复广播数据,地面站随时加入就能随时接上画面 |
另外,开源图传普遍加入 FEC(向前错误更正,如 Reed-Solomon):把图像数据切成区块、加上冗余码后一起广播。即使空中掉了一点数据包,地面站能在不解码失败的情况下直接补回——这是「单向广播」能维持画质的关键。
1.4 为什么 RTL8812AU(AWUS036ACH)成了社区主流#
要用 WiFi 广播技术当图传链路,网卡本身得够「听话」,Realtek RTL8812AU 的受欢迎来自三件事:
- Monitor Mode + 数据包注入支持极佳:这是历经渗透测试社区千锤百炼的能力,开源图传同样需要;
- 2×2 MIMO + 高发射功率:双天线同时收发,让空间分集与吞吐量都有余裕,且在 5.8GHz 频段能拉到兼具距离与画质的组合;
- USB 3.0 接口:数据面不会成为瓶颈,5GHz 连接的传输速率可完整发挥。
ALFA AWUS036ACH 正是搭载 RTL8812AU、配备双 RP-SMA 5dBi 可拆天线的代表性型号——但「高功率」这三个字,同时也是第三节供电问题的根源,请继续往下读。
二、OpenHD vs. RubyFPV vs. WFB-ng:三大开源图传协定对比#
2.1 WFB-ng:只管「把数据包送出去」的底层链路引擎#
WFB-ng(Wideband FPV Next Generation) 是 OpenLRSng 之后独立发展的开源项目,定位是**「无线数据链路框架」而非完整图传系统**——它负责把 乙太网/串列数据包通过网卡以 Wi-Fi 广播方式送出去,不含地面站 UI、不含视频编码。
- 底层架构:Linux 原生工具链(
wfb_tx/wfb_rx),将数据打进 Raw 802.11n 广播数据包,完全不进行 association; - MIMO:完整支持 2×2,可使用 MCS0–MCS15(40MHz 下可达双流高传输速率),这是它相较于旧方案吞吐上的最大武器;
- 延迟量级:链路本身延迟极低(数毫秒等级),因为它只是一组「搬运工」;
- 适合谁:喜欢自己组装整套系统的进阶玩家、以及需要稳定低延迟点对点数据链路的机器人 / 无人车开发者(它也被大量用于非 FPV 的遥测与遥控任务)。
一句话:WFB-ng 是「引擎」,不是「整台车」。用它可以拉出媲美图传的黑科技链路,但视频编码、OSD、地面站 UI 都要自己盖。
2.2 OpenHD:把 WFB-ng 包成「整台车」的完整生态#
OpenHD 是目前开源数字图传社区最完整的「一站式」方案,在**飞行器端(Air)与地面站(Ground)**各提供集成的映像档(Image)与开机设定。
- 底层架构:传输内核承袭自 Wifibroadcast → WFB-ng 一脉的开放广播技术,上面再叠齐视频编码、遥测(MAVLink / MSP)、RC 控制、OSD等现代图传该有的功能;
- 视频:支持 H.264 / H.265 硬件编码,并兼容高帧率追踪摄影机(如 Pursuit Camera 的 120fps 需求),画面品质可依视频源与频道带宽调整;
- 多数据流:视频 + 遥测 + 遥控指令可以同一条链路同时跑,不需额外数传模组;
- MIMO:在 RTL8812AU 这类 2×2 网卡上充分利用双天线增益,延迟表现普遍落在 30–70ms 量级(端到端,实际依飞行器摄影机编码延迟、频道设定与干扰环境而异);
- 生态:社区活跃、文档齐全,地面站软件(QOpenHD)跨平台,并支持 HDMI 模拟眼镜输入,兼容性最高。
一句话:OpenHD 是「买回家就能飞」的路线,适合想快速把整套开源数字图传跑起来的人。
2.3 RubyFPV(Ruby):开发者主导、轻量务实的另一条路#
RubyFPV(又称 Ruby) 是社区开发者主导的另一个开源数字图传系统,走「够用就好」的路线:
- 底层架构:同样基于 5.8GHz WiFi 的广播 / 监听模式链路,飞行器端跑在 Raspberry Pi 等级的单板电脑上,视频由 CSI 摄影机或外置硬件编码器提供;
- 延迟量级:与 OpenHD 同级(数十毫秒量级),着重「稳定」胜于「极限低延迟」,并内置 FEC 抗丢包;
- MIMO:于 RTL8812AU 上同样能利用双天线的空间分集增益,改善障碍物下的信号稳定度;
- 地面站:提供跨平台的接收软件,也支持以手机 / 平板当地面站显示,适合轻装出门的玩法;
- 定位:系统相对精简、硬件要求务实,适合**想要更少设定选项、更接近「即插即用」**的用户。
一句话:RubyFPV 是「轻、快、少啰嗦」的路线,硬件要求更务实。(注:各家项目演进速度快,实际功能以各官方仓库与文档为准。)
2.4 一张表看懂三个方案该怎么选#
| 比较项目 | OpenHD | RubyFPV | WFB-ng |
|---|---|---|---|
| 定位 | 完整图传生态(Air + Ground) | 轻量图传系统 | 底层无线链路框架 |
| 底层链路 | Wifibroadcast / WFB-ng 体系 | 5.8GHz WiFi 广播链路 | 原生的 Raw 802.11n 广播框架 |
| 延迟量级(端到端) | 约 30–70ms(依硬件与设定) | 数十 ms 级 | 链路本身仅数 ms,其余自理 |
| 2×2 MIMO | ✓(充分利用) | ✓(空间分集) | ✓(MCS0–MCS15 完整支持) |
| 视频编码 | H.264 / H.265,支持高帧率追踪摄影机 | H.264 / H.265(依编码器) | 不含(需自行搭配) |
| 多数据流 | 视频 + 遥测 + RC 并行 | 视频 + 遥测 | 通用数据链路(可承载多种数据) |
| 上手难度 | 中(直接刷映像档) | 中低 | 高(需自行组装整条链路) |
| 适合谁 | 想整套快速起飞 | 轻装、务实派 | 进阶开发者 / 机器人项目 |
2.5 我们该用哪一个?#
- 第一次玩开源数字图传 → 选 OpenHD,映像档刷了就能测,社区资源最多;
- 想要轻量化、硬件越少越好 → 试 RubyFPV;
- 你不是在飞无人机,而是在做机器人 / 遥控车的数据链路,或想彻底掌控每一层 → 用 WFB-ng 自己盖。
不管选哪个,它们的共同底层硬件几乎都是「一张能进 Monitor Mode 的 5GHz USB 网卡」——也就是 AWUS036ACH 这类 RTL8812AU 掌管的领域。而最常让新手翻车的不是软件,是电力。
三、实战避坑:高功率网卡的电流尖峰与外部 BEC 供电#
3.1 常见症状:图传「正常起飞 30 秒后开始闪黑屏,然后飞控重启」#
开源图传社区最经典的求助文长这样:
「我的 Pi + AWUS036ACH 在地上测都正常,一升空、一加速就断图传;看日志看到 USB disconnect,前后脚飞控就重启了,我是不是买到卡王?」
这不是网卡故障,是供电。 而「一升空才发生」是因为——推力大、马达电流大、电池电压开始被拉低,系统的**余裕(Headroom)**刚好在那一瞬间见底。
3.2 物理原因:射频功率放大器(PA)的「瞬间瞬态抽载」#
AWUS036ACH 内置高功率放大器(Power Amplifier,PA),这正是它能打远的原因,但也正是耗电元凶:
- 规格标示:AWUS036ACH 最大耗电约 0.7A @ 5V;
- 但规格是「平均上限」:PA 在每个数据包发射的瞬间、特别是高 MCS + 40MHz 带宽 + 满功率时,瞬时瞬态抽载的电流尖峰会明显超过平均值的数百毫安甚至上千毫安;
- 当 USB 5V 供应跟不上这波尖峰:电压瞬间跌落(Voltage Sag)→ 网卡掉电重新枚举(dmesg 出现
usb 1-1: device descriptor read error/USB disconnect)→ 图传中断。
如果这张网卡跟飞控共用同一条 5V 电源轨(BEC),或直接吃机载电脑(Raspberry Pi)的 USB 接口,后果更严重:瞬间瞬态抽载让整条 5V 轨道压降(Brown-out),飞控 MCU 与伺服供电一同跌破工作电压 → 飞控直接重新启动。这不是玄学,是电源设计问题。
3.3 为什么「高功率网卡」特别要独立供电#
Raspberry Pi 官方建议 Pi 3B+ / 4 需要 2.5A–3A(5V)电源供应器,Pi 5 甚至建议 5V/5A——这已经是「只养 Pi 自己」的预算。当你在 Pi 的 USB 接口上再挂一张高功率 AC 网卡:
- Pi 的 USB 接口能提供的稳定电流有限,且要跟 Pi 本身抢 5V 电源;
- 飞行器上若整机只用一颗小 BEC 同时喂飞控 + Pi + 网卡,功率预算几乎必然爆表;
- 结论:高功率网卡应「别吃 SBC 的 USB、别吃飞控的 BEC」,由独立电源专责供电。
3.4 正确接法:独立 BEC / UBEC 外部供电#
在飞行器端,把「电源」与「数据」分开,是整套系统稳定的关键。建议拓扑如下:
主电池 (LiPo 3S/4S/6S)
    │
    ├──▶ 飞控 ──▶ 电变/马达
    │
    └──▶ 独立 5V BEC / UBEC (≥3A, 预留电流余裕)
                │
                ├──▶ 5V → AWUS036ACH 网卡 (电源接头, 例如随附的 USB 线改由 BEC 供电)
                │
                └──▶ 5V → 机载电脑 (Pi) 主电源输入 (5V/GPIO 电源脚)

资料面 (不承载电力):
  Pi (机载电脑) USB3 ── USB 线 ──▶ AWUS036ACH   (只走资料)
  Pi (机载电脑) UART ── 遥测线 ──▶ 飞控 (MAVLink / TX/RX)
重点守则:
- 独立 BEC:选用额定 ≥3A(出厂建议留有 30% 以上余裕)的 5V BEC / UBEC,从主电池取电,专责喂网卡(进阶可与 Pi 分开各自一颗);
- 共地(Common Ground):BEC 的负极、飞控负极、网卡负极必须接在一起,避免地电位差造成信号错乱;
- 电源与数据分离:网卡供电走 BEC 专线,不要用同一条 USB 线既供电又传数据给高功率网卡——USB 线的 5V 就是来自 Pi;
- 靠近网卡加滤波:在网卡电源输入端并联 470µF 低 ESR 电解电容(吸收 PA 瞬间瞬态抽载)+ 磁珠 / LC 滤波,把射频瞬间杂讯挡在网卡外;
- 地面端同样适用:地面站若用笔电 USB 直供,务必用供电充足、有强固电源输入的 USB 集线器(Powered Hub),别把地面网卡插在笔电只有 500mA 的旧接口上。
3.5 错误接法(请直接避开)#
| ❌ 错误做法 | 后果 |
|---|---|
| 网卡直接插 Pi 的 USB 接口,还要飞控一起供电 | USB 接口的 5V 与 Pi 共用,PA 一瞬态抽载,Pi 压降 → 网卡重枚举 + 飞控重启 |
| 网卡电源吃「飞控的 5V BEC」 | 飞控供电轨道被拖垮,遥控/姿态失效的瞬间最可怕 |
| 全部设备共用一颗 5A 以下的小 BEC | 功率预算爆表,各装置互相抢电,莫名其妙重启的温床 |
| 用「一条 USB 线同时供电与传数据」接高功率网卡 | USB 线的 5V 来自 SBC,等于没分离电源 |
3.6 验证:用日志与仪表留下证据#
改完供电后,请实际验证(不验证 = 等于没修):
# 1) 确认网卡接口与驱动状态
lsusb                          # 应看到 0bda:8812 Realtek 装置
iwconfig                       # wlanX 应显示为 Monitor 模式 (图传设定下)

# 2) 观察 USB 大量传输期间是否出现断线日志
dmesg -w | grep -iE "usb|disconnect|over-current"

# 3) 停用 RTL8812AU 的 USB 省电 (官方建议, 降低掉线机率)
sudo tee /etc/modprobe.d/8812au.conf <<'EOF'
options 8812au rtw_power_mgnt=0 rtw_enusbss=0
EOF
sudo reboot量测建议:用功耗计(USB Power Meter)或电表在网卡电源输入端量测峰值电流;升空(马达高负载)时系统若稳定启动且
dmesg无disconnect,供电才算过关。若网卡供电只能由 SBC 提供(地面站使用情境),请改用外部供电的 Powered USB Hub,道理完全相同。
四、采购与安装前兼容性确认工作表(客服 Intake 用)#
无论自用或向 yupitek 技术客服咨询 AWUS036ACH(RTL8812AU),请先填完这张表,答案越完整,越能快速定位问题:
Step 1:基本环境#
| 检查项 | 记录栏 |
|---|---|
| 机载电脑(SBC)型号 | _____(如 Raspberry Pi 4B / 5) |
| 网卡供电来源 | 独立 BEC / SBC USB / 飞控 BEC(✔ 应选「独立 BEC」) |
| 主电池电压(S 数) | _____S LiPo |
| 图传软件 | OpenHD / RubyFPV / WFB-ng |
| 内核版本 | uname -r:_____ |
| 驱动安装方式 | 内置 / DKMS(aircrack-ng 或 morrownr 分支) |
Step 2:症状定位(勾选符合者)#
- 图传升空后才断、地上正常 → 供电预算或马达电流影响(优先查 BEC 与共地)
-
dmesg出现USB disconnect/device descriptor read error→ 供电或 USB 线品质 - 飞控笔随网卡一起重新启动 → 电源轨道共用(块!立刻分离)
- 画面雪花 / 方块,但链路没断 → RF 信号 / FEC 设定问题,与供电无关
- 只有特定频道会断 → 频道干扰 / 射频法规限制,尝试换频道
Step 3:供电改进对照(完成即回报)#
- 主电池 → 独立 5V BEC(≥3A)→ 网卡
- 独立 BEC 负极与飞控 / Pi 共地
- 网卡电源输入端并联 470µF 低 ESR 电容
- Pi USB 仅用于数据,不承载网卡电力
- 已设定
rtw_power_mgnt=0 rtw_enusbss=0 - 升空全程
dmesg无disconnect,飞控未重启
五、免责声明与安全红线(请务必遵守)#
- 本文所有内容仅供 DIY / 开源平台之学术与工程开发评估,请于合法授权与安全场域中进行测试,例如符合当地规定的遥控模型场地或开放场地。
- 无官方支持:OpenHD、RubyFPV、WFB-ng 皆为开源社区项目,无原厂技术支持,请依官方文档自行维护。
- 不支持 / 不代表兼容任何商用闭源无人机品牌(含 DJI 等);使用商用系统请洽原厂。
- 发射功率、频段与天线增益,请务必遵守所在地射频法规(如通信传播相关管理办法),超规格改装可能触法并危及飞行安全。
- 飞行安全优先:起飞前确认 RTH(返航)与 failsafe 设定、天气与场地净空;不要为了测试而关闭任何安全防护机制。
- 供电泄漏/短路风险:改接 BEC 与电源线时确实绝缘并上热缩套管,飞行器震动环境下配件松脱是高发事故。
结语与硬件建议#
开源数字图传的「天花板」不只在协定:底层选对了(Monitor Mode 广播 + FEC),接口选对了(OpenHD / RubyFPV / WFB-ng 三选一),硬件选对了(RTL8812AU 双天线)、供电做对了(独立 BEC)——整套系统才能真正稳定飞行。
推荐硬件:ALFA AWUS036ACH(Realtek RTL8812AU,AC1200 双频、2×2 MIMO、高功率放大器、双 RP-SMA 5dBi 可拆天线、USB 3.0)。它是开源图传社区验证最充分、文档最齐的 USB 网卡之一;若要轻装 / 免编译驱动,同门的 AWUS036AXML(MT7921AUN)与 AWUS036ACHM(RTL8812AU 的 USB-C 版本)也是值得浏览的选项(但图传依赖封包注入,而 AXML 的注入在 stock kernel 6.17 实测失败,建议以 ACH 为主)——请记得,无论哪张,高功率网卡「独立 BEC 供电」这一步都不能省。
延伸阅读:驱动安装与内核更新排障的部分,我们在另一篇〈Kali Linux 内核更新后网卡罢工?RTL8812AU 驱动 DKMS 编译失败与 Secure Boot 排障〉中有完整拆解。