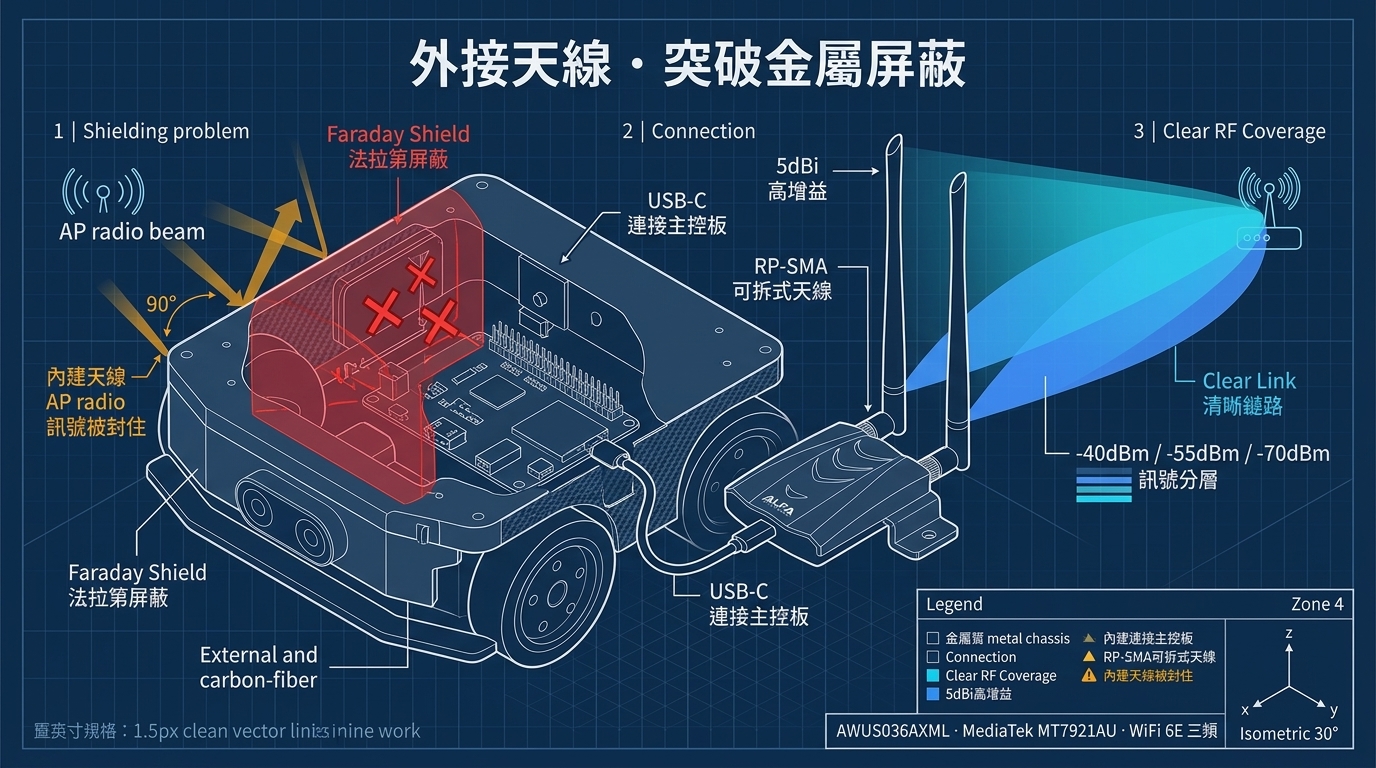
Обзор и технический контекст#
Руководство по устранению потерь пакетов и задержек DDS в мобильных роботах на ROS 2, вызванных клеткой Фарадея, с использованием внешних антенн ALFA AWUS036AXML.
Ключевые особенности и архитектурные преимущества#
- Аппаратная платформа: AWUS036AXML с высокоэффективным радиочастотным трактом.
- Совместимость с ОС: Полная поддержка в современных дистрибутивах Linux (Kali Linux, Ubuntu, Debian, Raspberry Pi OS).
- Главные достоинства: Антенны с высоким коэффициентом усиления, стабильный сигнал и работа без лишней компиляции.
Технический анализ и практическое руководство#
Подробную схему подключения и параметры устройства смотрите на инженерном чертеже выше. При интеграции в ответственные системы (робототехника, FPV-видеосвязь, тестирование безопасности) критически важно использовать надежное питание и нативную поддержку ядра.
Чек-лист перед запуском#
- Проверить определение адаптера в системе с помощью
lsusb. - Убедиться в наличии актуальных пакетов микрокода (
linux-firmware). - Замерить уровень сигнала (RSSI) и проверить отсутствие помех.
- Соблюдать правила использования радиочастотного спектра.