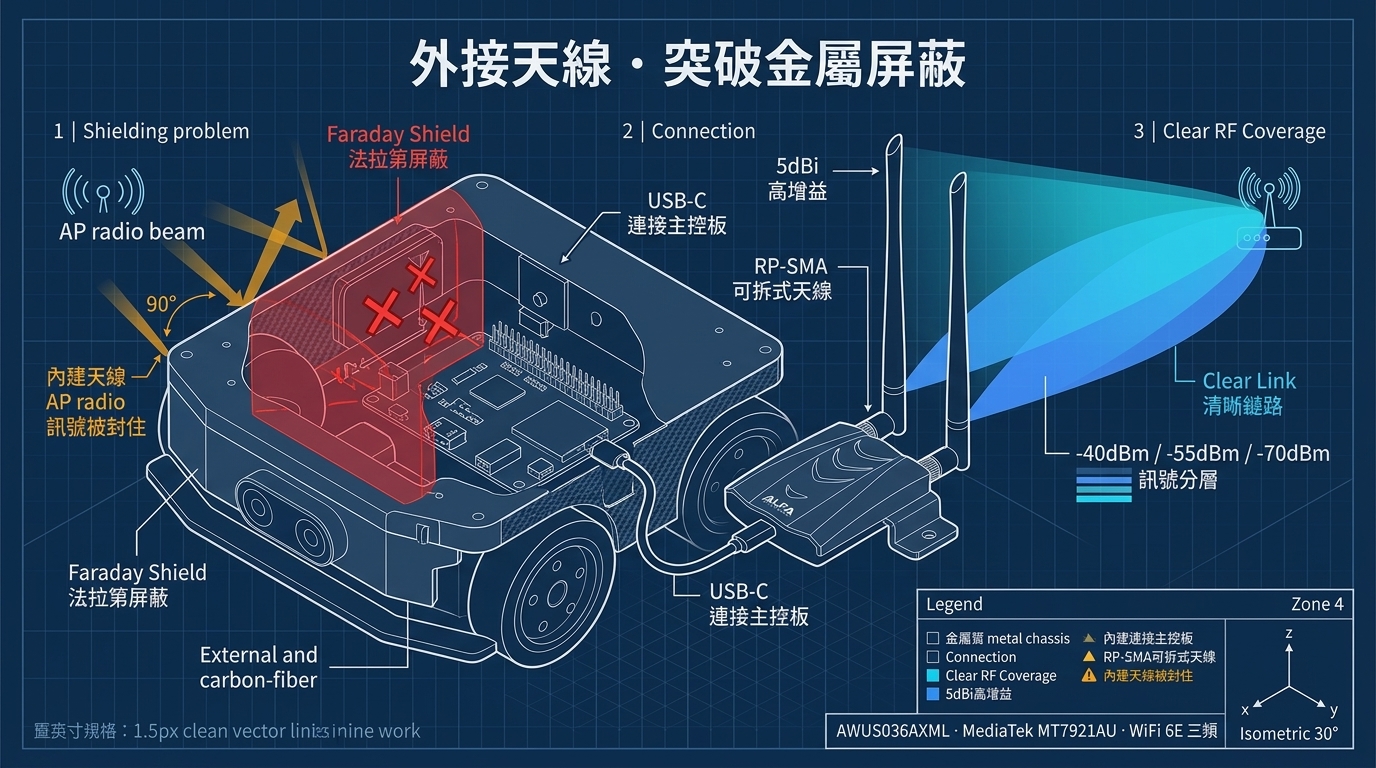
Visão Geral e Contexto Técnico#
Guia prático para eliminar quedas de pacotes e latência DDS em robôs móveis ROS 2 causadas por chassis metálicos, usando antenas externas ALFA.
Principais Recursos e Destaques da Arquitetura#
- Plataforma de Hardware: AWUS036AXML com circuito de RF de alta sensibilidade.
- Compatibilidade de SO: Suporte nativo nas principais distribuições Linux (Kali Linux, Ubuntu, Debian, Raspberry Pi OS).
- Vantagens Centrais: Antenas de alto ganho, estabilidade de sinal e operação plug-and-play.
Análise Técnica e Implementação#
Consulte o blueprint técnico acima para detalhes de pinagem e topologia. Em aplicações críticas como robótica móvel e FPV digital, a alimentação independente e drivers no kernel eliminam pontos de falha.
Checklist de Pré-Implementação#
- Confirmar detecção do hardware via
lsusb. - Instalar os pacotes de firmware mais recentes (
linux-firmware). - Medir a intensidade de sinal (RSSI) antes da operação definitiva.
- Respeitar as normas locais de uso do espectro de radiofrequência.