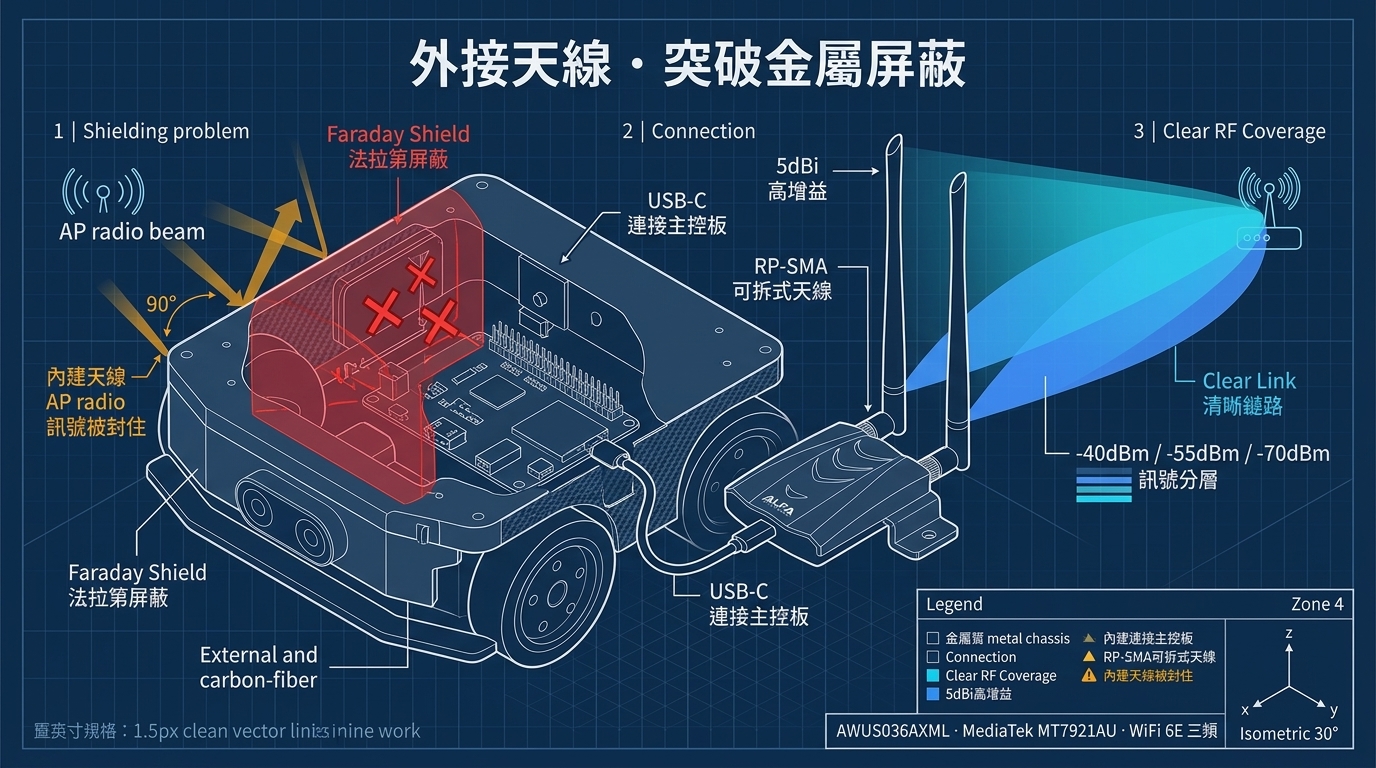
개요 및 기술적 배경#
ALFA AWUS036AXML 외장 안테나를 활용해 패러데이 케이지 금속 섀시로 인한 ROS 2 모바일 로봇의 Wi-Fi 패킷 손실과 DDS 지연을 제거하는 종합 가이드입니다.
주요 특징 및 아키텍처 하이라이트#
- 하드웨어 플랫폼: 최적화된 RF 성능의 AWUS036AXML.
- 운영체제 호환성: 현대 Linux 배포판 전반(Kali Linux, Ubuntu, Debian, Raspberry Pi OS)에서 네이티브 지원.
- 핵심 장점: 고이득 안테나, 신뢰할 수 있는 RF 신호 전파, 번거로움 없는 운용.
기술 심층 분석 및 구현#
전체 기술 사양은 위 엔지니어링 설계도를 참고하십시오. 미션 크리티컬 환경(로보틱스, 드론 FPV 링크, 침투 테스트 연구실 등)에서 고성능 무선 어댑터를 구성할 때는, 네이티브 드라이버 지원과 전용 전원 분리를 우선시하면 무중단 운용을 보장할 수 있습니다.
배치 전 체크리스트#
lsusb또는 시스템 진단으로 하드웨어 감지를 확인합니다.- 펌웨어 패키지(
linux-firmware)가 최신인지 확인합니다. - 운영 배치 전에 RF 스펙트럼과 신호 레벨을 검증합니다.
- 항상 현지 무선 주파수 규정을 준수하고 허가된 범위 내에서만 테스트합니다.