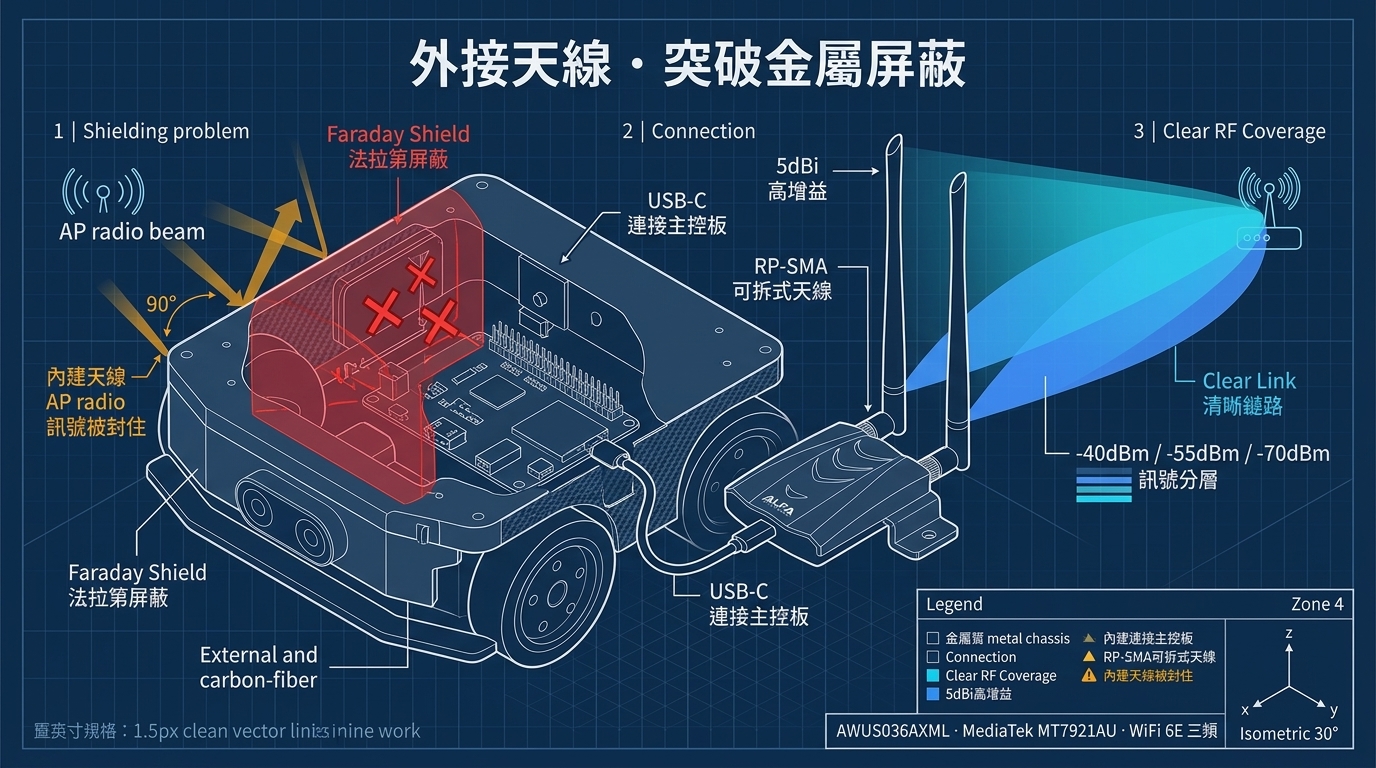
概要と技術的背景#
自律移動ロボット(AMR)の金属・炭素繊維シャーシによるファラデーケージ効果を解説。AWUS036AXMLの外部アンテナでDDS通信遅延を劇的に改善する手順。
主な特長とアーキテクチャの優位性#
- ハードウェアプラットフォーム: 高性能RF設計を採用した AWUS036AXML。
- OS互換性: 最新のLinuxディストリビューション(Kali Linux、Ubuntu、Debian、Raspberry Pi OS)における優れた適合性。
- コアアドバンテージ: 高利得外部アンテナ、安定した高周波信号伝送、ドライバ管理コストの大幅な削減。
技術解説と実装手順#
詳細なハードウェア仕様および配線については、上部の技術設計図(ブループリント)をご参照ください。ロボット制御、FPV映像伝送、セキュリティ検証などの高負荷環境では、専用電源の確保と標準ドライバの採用が安定稼働の鍵となります。
導入前確認チェックリスト#
lsusb等のコマンドでハードウェアが正しく認識されていることを確認。- 最新のファームウェアパッケージ(
linux-firmware)が適用されていることを確認。 - 稼働環境における電波干渉およびRSSI信号強度を事前に測定。
- 電波法および関連法令を遵守し、認可された正当な環境でのみテストを実施すること。