Vue d’ensemble et Contexte Technique#
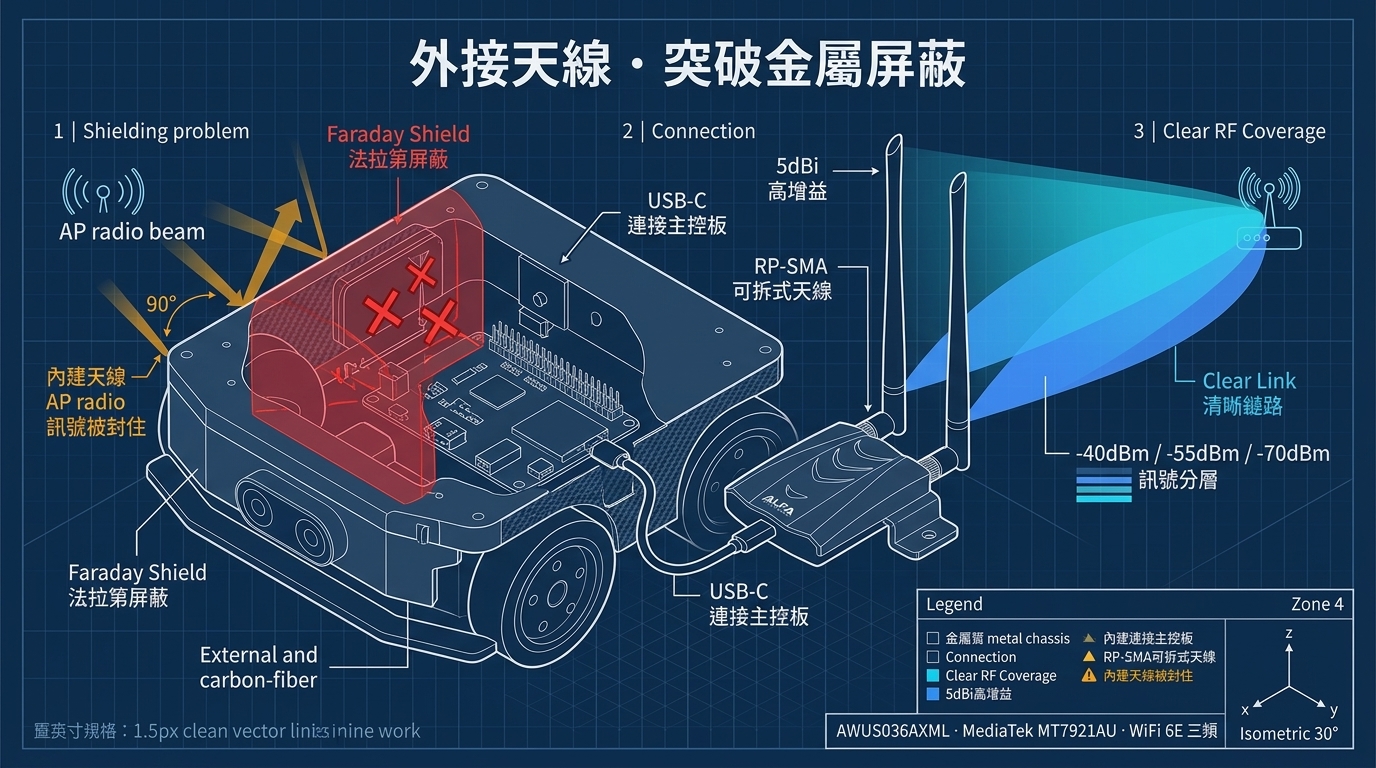
Guide pratique pour éliminer les pertes de paquets et la latence DDS sur les robots mobiles ROS 2 dues à la cage de Faraday, via les antennes externes ALFA.
Caractéristiques Clés et Architecture#
- Plateforme Matérielle: AWUS036AXML avec conception RF haute performance.
- Compatibilité Système: Prise en charge native sur les distributions Linux modernes (Kali Linux, Ubuntu, Debian, Raspberry Pi OS).
- Avantages Majeurs: Antennes à gain élevé, propagation RF stable et fonctionnement sans compilation fastidieuse.
Analyse Technique et Mise en Œuvre#
Veuillez consulter le schéma technique ci-dessus pour la topologie détaillée. Dans les applications critiques comme la robotique mobile ou le FPV numérique, une alimentation dédiée et un pilote intégré au noyau garantissent une fiabilité optimale.
Checklist Préalable#
- Vérifier la détection du matériel avec
lsusb. - S’assurer de la présence des paquets de microprogramme (
linux-firmware). - Mesurer les niveaux de signal (RSSI) avant le déploiement.
- Respecter scrupuleusement la réglementation locale sur les fréquences radio.