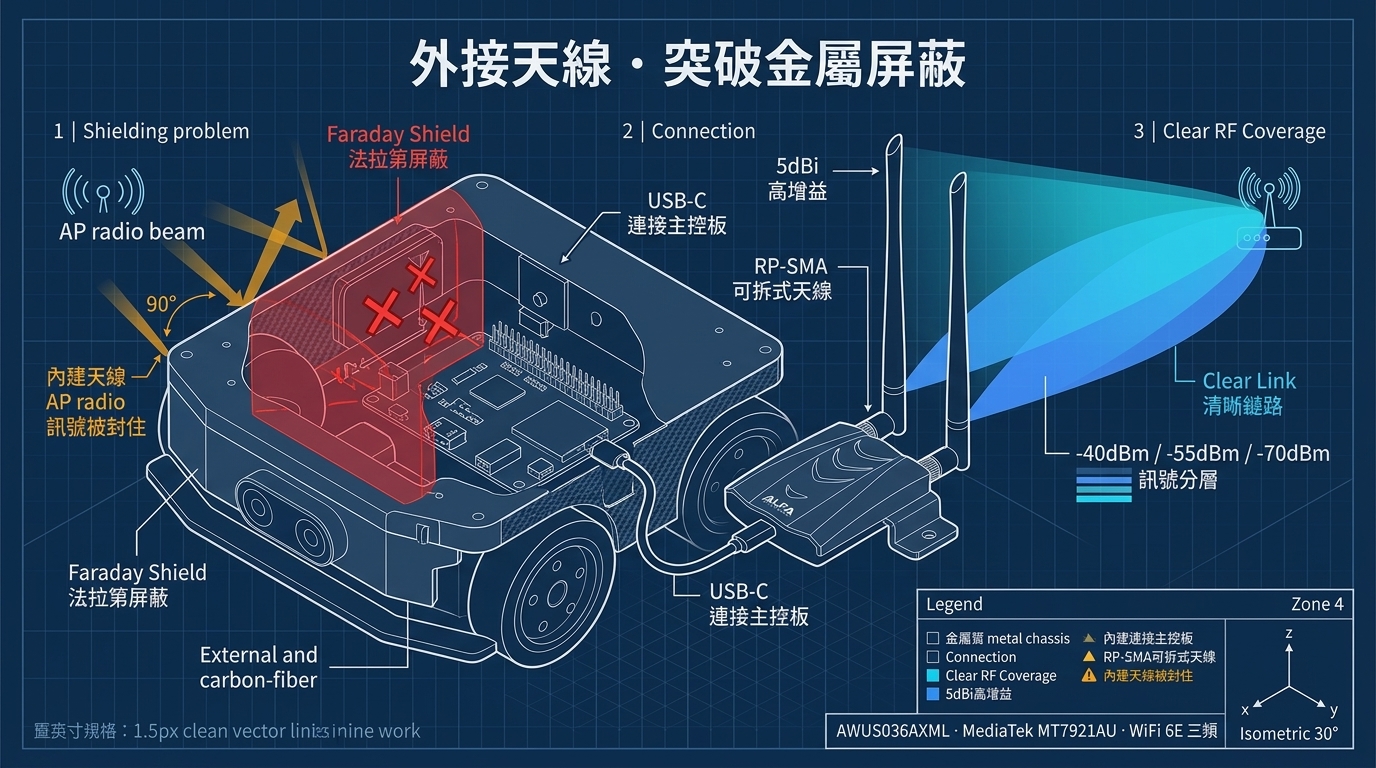
Resumen y Contexto Técnico#
Guía práctica para eliminar pérdidas de paquetes y latencia DDS en robots móviles ROS 2 causadas por chasis metálicos, usando adaptadores ALFA de alta ganancia.
Características Clave y Ventajas Arquitectónicas#
- Plataforma de Hardware: AWUS036AXML con diseño de radiofrecuencia de alto rendimiento.
- Compatibilidad de SO: Compatibilidad total con distribuciones Linux modernas (Kali Linux, Ubuntu, Debian, Raspberry Pi OS).
- Ventajas Principales: Antenas de alta ganancia, transmisión RF estable y eliminación de tareas de compilación.
Análisis Técnico e Implementación#
Consulte el plano técnico superior para conocer los esquemas de conexión y especificaciones detalladas. En entornos críticos como robótica, FPV digital o pruebas de seguridad, la alimentación aislada y el soporte nativo garantizan la máxima confiabilidad.
Lista de Verificación Previa#
- Confirmar la detección del dispositivo mediante
lsusb. - Verificar la instalación de los paquetes de firmware actualizados (
linux-firmware). - Evaluar los niveles de señal y espectro RF en el entorno de despliegue.
- Cumplir estrictamente con la normativa local de telecomunicaciones.