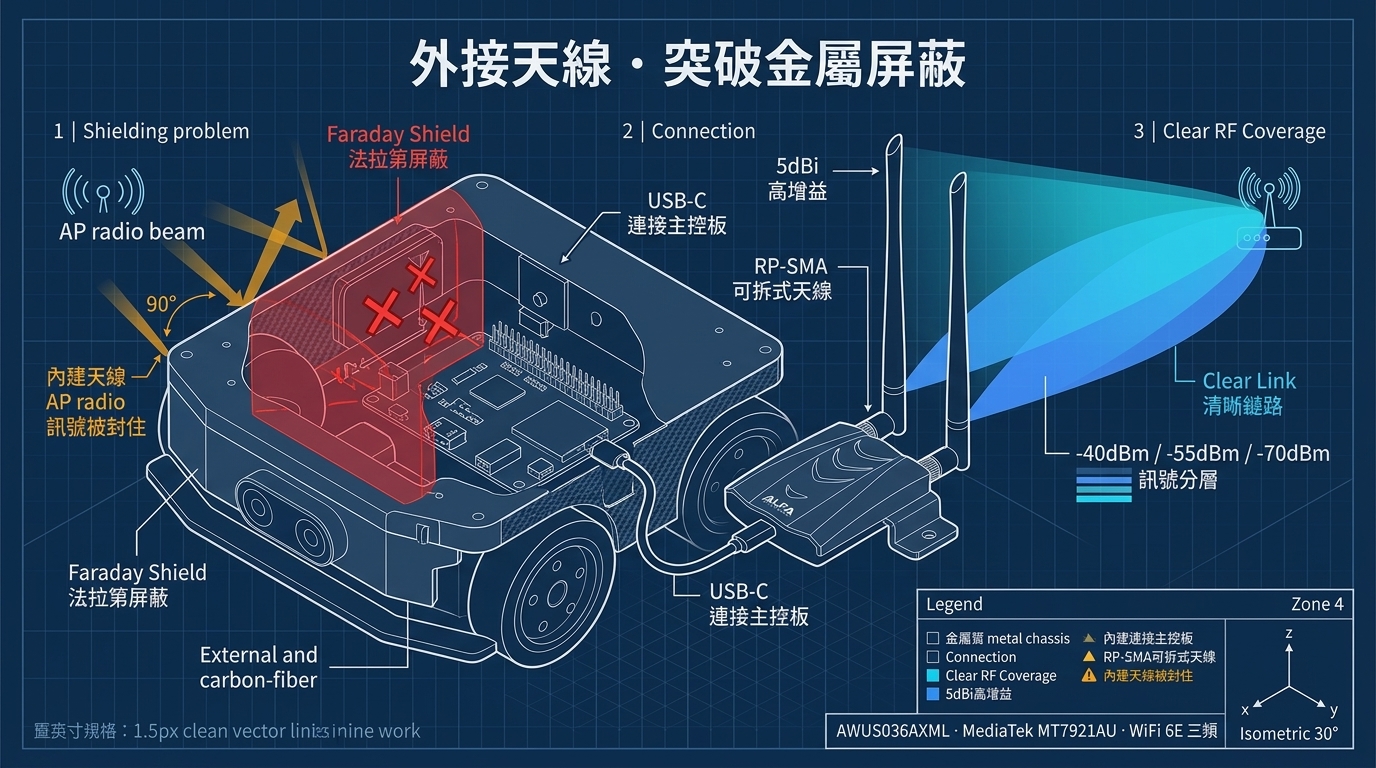
Übersicht und technischer Hintergrund#
Praxisleitfaden zur Beseitigung von Paketverlusten und DDS-Latenzen bei ROS 2 Robotern durch metallische Abschirmung mit externen High-Gain-WLAN-Adaptern.
Hauptmerkmale und architektonische Vorteile#
- Hardware-Plattform: AWUS036AXML mit optimierter HF-Leistung und hoher Empfindlichkeit.
- Betriebssystem-Kompatibilität: Native Unterstützung in modernen Linux-Distributionen (Kali Linux, Ubuntu, Debian, Raspberry Pi OS).
- Zentrale Vorteile: High-Gain-Antennen, stabile Signalabdeckung und minimaler Treiberaufwand.
Technische Vertiefung und Praxisanleitung#
Die genaue Verdrahtung und Spezifikationen entnehmen Sie bitte dem obigen Konstruktionsplan. In anspruchsvollen Szenarien wie Robotik, digitalem FPV oder Penetration Testing gewährleisten native Treiber und isolierte Stromversorgung maximale Stabilität.
Vorab-Checkliste#
- Hardware-Erkennung mittels
lsusbprüfen. - Aktuelle Firmware-Pakete (
linux-firmware) installieren. - Signalstärke (RSSI) und HF-Umgebung vor Ort überprüfen.
- Gesetzliche Bestimmungen und Funkfrequenzvorgaben strikt einhalten.